磁场与运动相互作用以后,再让磁通随时间改变。电磁感应把机械运动、回路电流和能量联系起来,微积分直接表达变化率。
1. Electromagnetic induction
Electromagnetic induction 电磁感应是磁通变化产生电动势的现象。移动磁体、改变线圈面积、旋转线圈或改变源电流,都可能引起它;静止不变的配置通常不会产生持续感应电动势。
回路闭合时电动势可驱动电流,简单纯电阻模型中 \(I=\mathcal E/R\);回路断开时可以有电动势而没有持续电流。先用一个物理量统一这些变化方式。
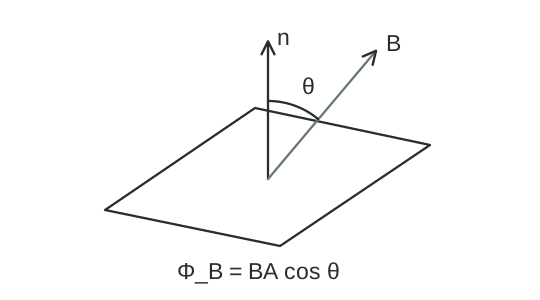
Magnetic flux 磁通量 \(\Phi_B\) 衡量磁场穿过所选面的程度。均匀场、平面面积 \(A\) 时,
\[\Phi_B=BA\cos\theta.\]
\(\theta\) 是场与面法线的夹角,不是与面的夹角。法线方向由我们选择,决定磁通正负;场平行面时磁通为零,垂直面时大小最大。单位 weber 韦伯 \(\mathrm{Wb}=\mathrm{T\,m^2}\)。
磁通由场、面积、方向共同决定。任何一个发生变化都可能引起感应。
一般曲面、非均匀场要写成 \(\Phi_B=\int_S\vec B\cdot d\vec A\)。回路正向与面法线按右手关系配对;选择不同由同一闭合边界围成的面,磁通变化给出的感应结果一致。
磁通把场、面积和取向合在一个量里;下一部分用它的变化率表达感应电动势。
2. Faraday's law
Faraday's law 法拉第定律为
\[\mathcal E=-N\frac{d\Phi_B}{dt}.\]
磁通–时间图的瞬时斜率决定电动势。场不变而面积或方向变化也能感应;磁通大却不变化时不能产生这项电动势。匝数对应磁通链 \(N\Phi_B\)。
固定回路中,变化磁场产生的电场满足 \(\oint\vec E_{\mathrm{ind}}\cdot d\vec\ell=-d\Phi_B/dt\),它不是可由单一静电势表示的保守场。均匀磁场限制在半径 \(R\) 的圆区、轴对称变化时,圆区内半径 \(r\) 的感应电场满足 \(E_\theta2\pi r=-\pi r^2\dot B\),圆区外则用面积 \(\pi R^2\)。
这与静电场绕闭合路径功为零不同。运动导线还需计入 \(\vec v\times\vec B\) 对电动势的贡献。负号的物理意义由下一条定律解释。
3. Lenz's law
Lenz's law 楞次定律指出,感应电流产生的磁效应反抗引起它的磁通变化。选好法线与回路正向,可以写成 \(\mathcal E_{\mathrm{avg}}=-N\Delta\Phi_B/\Delta t\)。
先判断原磁通向哪边、正在增大还是减小,再判断感应场怎样反抗变化,最后用右手定则确定电流。原场增强时感应效应倾向削弱它,原场减弱时倾向维持它;并非永远“与原场反向”。
若感应作用反而加快原来的变化,就可以无输入不断产生能量,与能量守恒矛盾。接下来把这个方向判断放入具体装置。
4. Sliding rod on conducting rails
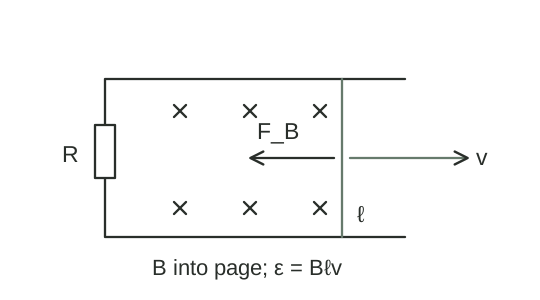
导线棒、速度和磁场彼此垂直时,载流电荷受到磁力而在棒两端分离。开路稳定后,电力平衡磁力,\(|q|E=|q|vB\),所以棒长 \(L\) 对应
\[|\mathcal E|=BLv.\]
若棒通过导轨与电阻组成闭合回路,忽略其他电阻,\(I=BLv/R\),棒受到反向磁阻力 \(F_B=ILB\)。匀速拉动所需机械功率 \(F_Bv=I^2R\),正好等于电阻热功率。
这几个式子要求相应垂直几何、均匀场和简单回路,不能只见到运动导线就套 \(BLv\)。
一般运动导线的动生电动势为 \(\int(\vec v\times\vec B)\cdot d\vec\ell\)。若外拉力 \(F_0\) 恒定,简单导轨电阻模型给出 \(m\dot v=F_0-B^2\ell^2v/R\),其终端速率 \(v_\infty=F_0R/(B^2\ell^2)\),时间常数 \(\tau=mR/(B^2\ell^2)\);从静止出发 \(v=v_\infty(1-e^{-t/\tau})\)。这是力学阻力反馈的又一次出现。让运动变为旋转,就得到发电机。
5. Generator
线圈在磁场中旋转,法线方向周期改变,磁通也周期改变,产生交变电动势。磁通在极大或极小值附近变化率为零,在过零附近变化最快,所以磁通峰值与电动势峰值不同时出现。
增大磁场、面积、匝数或旋转速率,通常能增大输出电动势。外界驱动力克服感应的反力矩,持续把机械能转为电能;接上负载后需要输入更多机械功。
发电机与电动机共享同一电磁作用,只是主要能量转移方向不同。
若线圈磁通链为 \(N\Phi_B=NBA\cos(\omega t+\phi_0)\),则 \(\mathcal E=NBA\omega\sin(\omega t+\phi_0)\)。峰值与相位都从求导得出;不能把两者画成同时达到最大。交变磁通还可以把能量传给另一线圈。
6. Transformer
Transformer 变压器通过两线圈共享变化磁通传递能量。理想交流模型中,两线圈每匝感应电动势相同,所以有效值满足
\[\frac{V_s}{V_p}=\frac{N_s}{N_p}.\]
理想无损且相应交流功率条件成立时,输入、输出功率相等,电压升高意味着电流降低,\(I_s/I_p=N_p/N_s\)。纯电阻负载折算到初级为 \(R_{\mathrm{seen}}=(N_p/N_s)^2R_{\mathrm{load}}\)。
稳定直流不能维持同样的互感变压作用,真实装置还存在线圈电阻、漏磁和磁芯损耗。能量来自初级电源,匝数比不能制造能量。下一部分回到磁作用推动物体。
7. Electromagnetic launcher
变化的线圈电流产生变化磁通,附近闭合导电环中出现感应电流,环与线圈的磁相互作用可以在适当脉冲时推动环运动。开槽环不能维持相同的闭合感应电流,因此响应不同。
不是任意磁通变化都会把环向同一方向“发射”。运动取决于线圈电流变化、环位置、感应电流相位和几何,判断仍从法拉第与楞次定律出发。
能量来自电源储存或输入的能量,部分成为环的机械能,部分成为内能。
另一类导轨发射模型让电流通过运动导体,由 \(F=I\ell B\) 推动它,\(m\dot v=I\ell B-F_{\mathrm{resistive}}\)。电流可能因动生反电动势而改变,只有已明确恒流、均匀场和固定几何时,才可继续使用恒力运动模型。下一部分把运动过程反过来用于制动。
8. Electromagnetic brake
导体穿过不均匀磁场时,内部形成 eddy currents 涡流。这些电流的磁作用反抗原来的相对运动,使机械能转为导体内能,产生电磁制动。
制动力与速度、场、几何及电阻有关。开槽会限制涡流回路,通常削弱制动;导体静止且场不变时,不能靠这个机制持续产生同样制动力。
低速、固定几何下有时可用 \(F=-kv\) 近似制动,得到 \(v=v_0e^{-t/\tau}\),\(\tau=m/k\),位移为 \(v_0\tau(1-e^{-t/\tau})\)。这是模型近似,不是所有电磁制动都具有同一个线性系数。
电磁感应已把场与变化联系起来。下一课回头系统计算磁场源,并把场定律合成一个完整结构。