弹簧的力总想减小偏离,但惯性让物体经过平衡位置后继续运动。回复力与惯性的配合产生往返;先识别力的形式,再得到简谐运动的方程。
1. Introduction to simple harmonic motion
Simple harmonic motion 简谐运动不是所有重复运动的统称。若相对于稳定平衡位置的位移为 \(x\),合力满足 \(F_x=-k_{\mathrm{eff}}x\),则
\[\begin{gathered} m\ddot x=-k_{\mathrm{eff}}x, \\ \ddot x+\omega_0^2x=0, \\ \omega_0=\sqrt{\frac{k_{\mathrm{eff}}}{m}}. \end{gathered}\]
加速度与位移成正比且反向,是判断简谐运动的核心。\(\omega_0\) 为角频率,单位 \(\mathrm{rad/s}\)。周期运动未必满足线性回复力;稳定平衡附近若势能近似二次函数,才常能近似为简谐运动。接下来跟随一个弹簧上的物体走完一圈。
2. Mass-spring oscillator: thought experiment
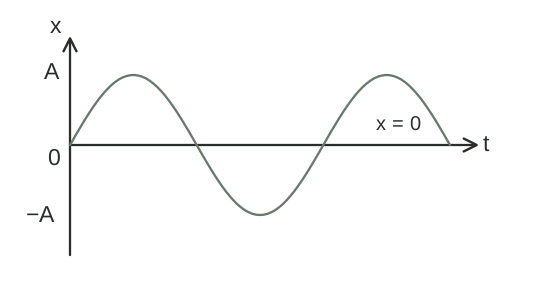
在光滑水平面把物体从平衡位置拉到 \(x=A\) 后静止释放。初始速度为零、回复力最大;物体向平衡位置加速。经过 \(x=0\) 时回复力与加速度为零,速率最大;惯性使它继续运动到另一侧,再被回复力减速。到 \(x=-A\) 时速度为零,之后返程。
一圈中速度为零和加速度为零发生在不同位置。无阻尼时,amplitude 振幅 \(A\) 是最大偏离大小,整个过程反复进行。若初始条件一般为 \(x_0,v_0\),
\[x(t)=x_0\cos\omega_0t+\frac{v_0}{\omega_0}\sin\omega_0t.\]
初始条件选择同一方程的哪一个解。下一部分用三条相联系的时间函数描述这次往返。
3. Mechanics of a mass-spring oscillator
简谐运动可写成 \(x(t)=A\cos(\omega_0t+\phi)\),phase 相位说明运动走到周期中的哪个位置。对时间求导:
\[\begin{gathered} v=-A\omega_0\sin(\omega_0t+\phi), \\ a=-A\omega_0^2\cos(\omega_0t+\phi)=-\omega_0^2x. \end{gathered}\]
\[\begin{gathered} T=\frac{2\pi}{\omega_0}=2\pi\sqrt{\frac mk}, \\ f=\frac1T, \\ v_{\max}=A\omega_0, \\ a_{\max}=A\omega_0^2. \end{gathered}\]
\(T\) 是周期,\(f\) 是每秒完成的周期数,单位 hertz,\(\mathrm{Hz}\)。初条件给出 \(A=\sqrt{x_0^2+(v_0/\omega_0)^2}\),并确定相位;只知道位置不能确定速度方向。理想线性弹簧的周期与振幅无关,振幅很大导致弹簧不再线性时,这个结论会失效。
4. Energy of a mass-spring oscillator
运动过程中能量在弹簧势能与动能之间交换:
\[E=\frac12mv^2+\frac12kx^2=\frac12kA^2.\]
转向点全部为弹簧势能,平衡点全部为动能。由能量式得到 \(v=\pm\omega_0\sqrt{A^2-x^2}\);正负号必须由运动方向决定。位置–速度图因此是一条椭圆,每个位置除了端点都可能对应两种方向。
振幅加倍,机械能变为四倍,周期仍相同。这与简谐运动的线性力模型一致。接下来改变弹簧的装置,看什么影响平衡位置、什么影响周期。
5. Variations of mass-spring oscillators
竖直悬挂时,重力把平衡位置移到 \(ky_{\mathrm{eq}}=mg\)。取向下偏离平衡位置为 \(x\),牛顿第二定律给出 \(m\ddot x=mg-k(y_{\mathrm{eq}}+x)=-kx\),所以周期仍为 \(2\pi\sqrt{m/k}\)。恒定的额外力通常移动平衡位置,不改变线性回复系数。
并联弹簧的 \(k_{\mathrm{eff}}=k_1+k_2\),串联满足 \(1/k_{\mathrm{eff}}=1/k_1+1/k_2\),确定等效系数后再用周期式。斜面、滑轮等几何可能改变回复力或有效惯性,要从约束和受力推出运动方程。
判断变化是否仍是简谐运动,只需回到 \(a=-\omega_0^2x\)。下一课把同样的判断用于重力摆,以及更一般的稳定平衡。