轮子转动时,离轴远的点走得快,近的点走得慢,但它们在同一时间转过相同角度。用角量描述整个刚体,可以把先前的运动学和动力学重新连接起来。
1. Translational motion vs. rotational motion
平动中,物体各点具有相同速度,可以先用质心描述;绕固定轴的刚体转动中,各点的线速度不同,但角位移、角速度和角加速度相同。这里的rigid body 刚体是忽略形变的模型。
直线运动里的 \(x,v,a\) 对应转动里的 \(\theta,\omega,\alpha\)。若整个时间段内角加速度恒定,就有与 Big Five 对应的关系:
\[\begin{gathered} \omega_f=\omega_i+\alpha t, \\ \Delta\theta=\omega_it+\frac12\alpha t^2, \end{gathered}\] \[\omega_f^2=\omega_i^2+2\alpha\Delta\theta.\]
角速度图的斜率与面积分别给出角加速度和角位移。这个对应能帮助理解,却不意味着角量和线量可以混用。先把新的物理量定义清楚。
2. Physical quantities in rotational motion
Angular displacement 角位移用 radian,\(\mathrm{rad}\) 表示,\(\theta=s/r\),一周为 \(2\pi\) rad。Angular velocity 角速度是角位移的变化率,单位 \(\mathrm{rad/s}\);angular acceleration 角加速度是角速度的变化率,单位 \(\mathrm{rad/s^2}\)。固定轴问题先约定顺时针或逆时针为正。
半径不变时,弧长关系给出
\[\begin{gathered} s=r\theta, \\ v_t=r\omega, \\ a_t=r\alpha. \end{gathered}\]
这些式子使用弧度。径向加速度另外为 \(a_r=r\omega^2\),即使 \(\alpha=0\) 也可能不为零。一个点的加速度可能同时有径向与切向分量。要改变刚体的转动,还需要看力施加在什么位置。
3. Torque
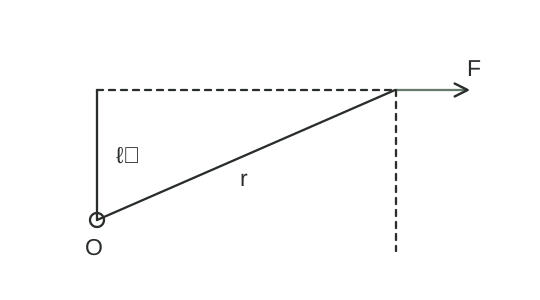
同样大小的力,推门把手比推铰链附近容易让门转动。Torque 力矩描述力相对于指定轴的转动效果:
\[\tau=rF\sin\phi=F\ell.\]
\(\phi\) 是从轴到作用点的矢量与力的夹角,\(\ell\) 是转轴到力的作用线的垂直距离,即力臂。单位为 \(\mathrm{N\,m}\),虽然与焦耳的量纲相同,力矩并不是能量。
同一力对不同轴的力矩不同;作用线穿过轴时力矩为零。平面问题给顺、逆时针力矩相反符号,再求总和。恒力矩转过角位移时,其功是 \(W=\tau\Delta\theta\)。若各力矩相互抵消,转动状态会怎样?
4. Rotational equilibrium
固定轴刚体在rotational equilibrium 转动平衡中满足
\[\sum\tau=0.\]
在转动惯量不变的条件下,这意味着角加速度为零,角速度可以为零,也可以是不变的非零值。静止的物体还须满足平动平衡 \(\sum\vec F=0\);只满足其中一个条件不足以保证完全静止。
可选择一个方便的轴计算力矩,让某些未知力的力臂为零,但这只是计算简化,未知力并未消失。若总力矩不为零,转动的改变还取决于质量怎样分布。
5. Rotational inertia
Rotational inertia 转动惯量把质量及其到转轴的距离一起计入:
\[I=\sum m_ir_i^2.\]
单位 \(\mathrm{kg\,m^2}\)。相同总质量,越多质量分布在离轴远的位置,\(I\) 越大,越难改变转动。同一个物体换轴,\(I\) 也会改变。平行轴定理为 \(I=I_{\mathrm{cm}}+Md^2\),这里 \(d\) 是两条平行轴之间的距离。
对于固定轴、转动惯量不变的刚体,牛顿第二定律的转动形式是
\[\sum\tau=I\alpha.\]
不要把径向的 \(mv^2/r\) 当作转动惯量,也不要把 \(a=r\alpha\) 中的切向加速度当作总加速度。下一课将沿同样的对应,把动能和动量扩展到转动。