沿路径积累力得到功。有些力的功只由初末位置决定,于是我们可以把它储存在一个位置函数中,这就是势能;摩擦则展示这种做法的边界。
1. Gravitational potential energy
近地面均匀重力场中,取向上为 \(y\) 的正方向,重力做功为 \(W_g=-mg(y_f-y_i)\)。把它写成势能减少,定义
\[\begin{gathered} \Delta U_g=mg\Delta y, \\ U_g=mgy+C, \\ W_g=-\Delta U_g. \end{gathered}\]
Gravitational potential energy 重力势能属于物体与地球的相互作用。常数 \(C\) 由零点选择决定,改变零点不改变 \(\Delta U_g\)。上升时重力做负功,势能增加;下降时相反。\(mgy\) 只适用于 \(g\) 近似恒定的范围,远离地球时需要后来引力单元的表达式。
2. Elastic potential energy
弹簧力 \(F_s=-kx\) 与形变有关。从自然长度 \(x=0\) 到 \(x\),
\[\Delta U_s=-\int_0^xF_s(x')\,dx'=\int_0^xkx'\,dx'=\frac12kx^2.\]
Elastic potential energy 弹性势能在这个零点下为 \(U_s=kx^2/2\),伸长和压缩都能储能。它来自力–形变图的三角形面积,不是末态弹簧力乘以总形变。
若理想系统只有重力和弹簧力引起能量变化,就可以把 \(K+U_g+U_s\) 当作不变的机械能。接触面摩擦则会把一部分机械能移到别的地方。
3. Conservation of energy with friction
箱子在粗糙固定面上滑动时,摩擦使接触处的内能增加。若 \(f_k\) 近似恒定,相对滑动距离为 \(d\),常用模型给出 \(\Delta E_{\mathrm{th}}=f_kd\)。
对包含箱子和接触面的系统,外部没有其他能量输入时,
\[\Delta K+\Delta U+\Delta E_{\mathrm{th}}=0.\]
总能量守恒,机械能不一定守恒。路径变长通常使摩擦耗散更多,因此不能仅由初末位置给摩擦建立一个势能函数。静摩擦不能统一算成 \(f_sd\):是否做功,要看受力点在所选参考系中是否移动。现在可以明确哪些力允许用势能记录。
4. Conservative and non-conservative forces
Conservative force 保守力做功只依赖初末位置,不依赖具体路径;等价地,绕闭合路径总功为零。它可以对应一个势能函数:
\[\begin{gathered} \Delta U=-\int_i^f\vec F\cdot d\vec r, \\ F_x=-\frac{dU}{dx}. \end{gathered}\]
一维中,势能曲线的负斜率就是力。空间中各方向的分量分别取相应偏导,记作 \(\vec F=-\nabla U\)。重力和理想弹簧力是保守力,滑动摩擦不是。
不能把“恒力”与“保守力”当作同义词,也不能把“非保守力出现”自动译成“总能量不守恒”。把保守相互作用计入 \(U\) 后,其余能量传递决定机械能的变化。势能图除了表达力,还能显示平衡是否稳定。
5. Stable and unstable equilibrium
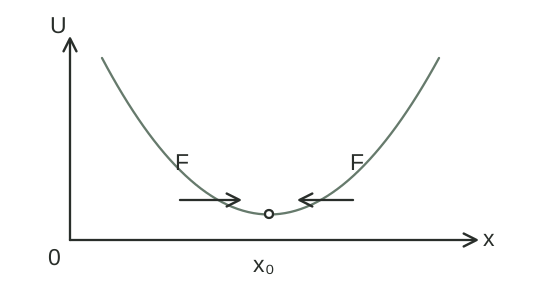
平衡位置 \(x_0\) 要求 \(F_x=0\),即 \(U'(x_0)=0\)。在局部势能最低点,偏离后力把物体拉回,称为 stable equilibrium 稳定平衡;局部最高点则会把它推离,称为 unstable equilibrium 不稳定平衡。
若 \(U''(x_0)>0\),附近是稳定平衡;若 \(U''(x_0)<0\),是不稳定平衡;\(U''(x_0)=0\) 时还要继续检查曲线,不能只凭二阶导数定论。势能在一段区域不变时,力为零,是中性平衡的一种情况。
给定总机械能 \(E\),允许区域满足 \(K=E-U(x)\ge0\);\(E=U\) 的边界可能是转向点。局部极小值附近常可近似 \(U\approx U(x_0)+\tfrac12U''(x_0)(x-x_0)^2\),这会在简谐运动单元重新出现。能量关注速度的大小,下一单元引入保留方向的动量。