质点模型可以描述卫星的位置,却不能描述门怎样转、滑轮怎样加速。转动把物体的大小、形状和质量分布带回模型;我们先建立角量,再看力矩与转动惯量。
1. Translational motion vs. rotational motion
Translation 平动中刚体各点具有相同的瞬时速度;rotation 转动中各点绕轴运动,离轴距离不同,线速度也不同。刚体意味着内部距离保持不变,不表示物体一定静止或不形变到任何精度。
一般刚体运动可以分为质心的平动和绕质心的转动。圆盘中心的速度与圆盘边缘某点的速度不能混用。先确定转轴,才能定义转动的位置、速率和惯量。
2. Physical quantities in rotational motion
角位置 \(\theta\) 的单位是 radian,\(\mathrm{rad}\);angular velocity 角速度 \(\omega=d\theta/dt\),单位 \(\mathrm{rad/s}\);angular acceleration 角加速度 \(\alpha=d\omega/dt\),单位 \(\mathrm{rad/s^2}\)。固定轴上要约定正转向。
\[\begin{gathered} s=r\theta, \\ v_t=r\omega, \\ a_t=r\alpha. \end{gathered}\]
同一刚体各点共享角速度和角加速度,但线量随 \(r\) 变化。用右手定则可以把 \(\vec\omega\) 表成沿轴的矢量;径向加速度 \(r\omega^2\) 与切向加速度不能混淆。
若 \(\alpha\) 恒定,平动的 Big Five 对应为
\[\begin{gathered} \omega=\omega_0+\alpha t, \\ \Delta\theta=\omega_0t+\frac12\alpha t^2, \end{gathered}\] \[\omega^2=\omega_0^2+2\alpha\Delta\theta.\]
变角加速度时回到微积分定义。要改变转动状态,还需要一个与力不同的新量。
3. Torque
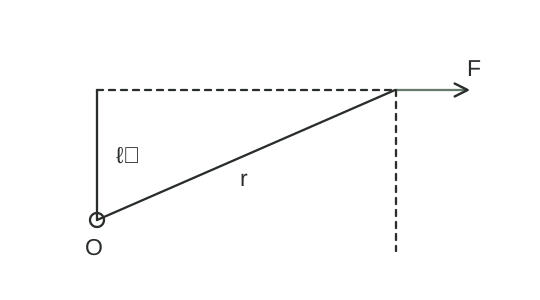
Torque 力矩衡量力对所选点或轴的转动作用。位置矢量 \(\vec r\) 从参考点指向受力点,
\[\begin{gathered} \vec\tau=\vec r\times\vec F, \\ |\vec\tau|=rF\sin\theta=F\ell_\perp. \end{gathered}\]
Lever arm 力臂 \(\ell_\perp\) 是转轴到力的作用线的最短距离,并非总是转轴到受力点的距离。叉积方向由右手定则给出,固定轴分量可按顺、逆时针赋予符号。单位 \(\mathrm{N\,m}\) 与焦耳量纲相同,但力矩不是能量,通常不用 \(\mathrm J\) 表示。
推门越靠近铰链越难,沿作用线穿过转轴的力没有该轴力矩。参考点改变,力矩一般改变。刚体平衡需要同时满足 \(\sum\vec F=0\) 与 \(\sum\tau=0\);只满足其中一条并不够。非零合力矩怎样产生角加速度,还取决于质量分布。
4. Rotational inertia
Rotational inertia 转动惯量衡量物体对角速度变化的惯性,单位 \(\mathrm{kg\,m^2}\)。离所选轴越远的质量贡献越大:
\[I=\sum_i m_ir_{\perp i}^2.\]
同样质量的环与圆盘绕中心轴转动,环的质量更远离轴,\(I\) 更大。恒定惯量、固定惯性轴的平面转动满足 \(\sum\tau=I\alpha\);不能把这个简单形式不加条件地用于所有三维转动。
换轴也会改变 \(I\)。Parallel-axis theorem 平行轴定理为 \(I=I_{\mathrm{cm}}+Md^2\),其中两轴平行,\(d\) 是轴间距离。于是物体的形状、轴的位置和质量都必须明确。连续物体的惯量由下一部分的积分得到。
5. Rotational inertia integrals
把每小块质量乘以它到轴的垂直距离平方,再积分:
\[I=\int r_\perp^2\,dm.\]
均匀细杆绕中心、垂直杆的轴转动时,\(dm=(M/L)dx\),积分范围为 \(-L/2\) 到 \(L/2\),于是 \(I=ML^2/12\);绕端点的平行轴则为 \(ML^2/3\)。
均匀圆盘绕中心垂直轴,可分成同心圆环,\(dm=\sigma\,2\pi r\,dr\),得到 \(I=MR^2/2\);薄环全部质量离轴 \(R\),所以 \(I=MR^2\)。积分时先画出轴和质量元,不能把径向位置 \(r\) 当作任意坐标,更不能遗漏 \(dm\) 中的密度与几何。
转动的惯性已经有了表达,下一课就把原来的功、能量、动量方法扩展到转动。