Problem Solving Lesson 把本单元的概念用到具体问题中。你将练习从题目中确定研究对象、比较的两个状态和能量转移,再选择方程。阅读前,可以先回顾 Lesson 01:功与动能定理 和 Lesson 02:势能与能量守恒。
1. 先判断题目究竟在问什么
读到“功”“能量”或“功率”,先把问题补全:哪个力的功?哪个物体的动能?哪个系统的机械能?哪一段过程的平均功率? 这些问题决定方程中的每一项。
例如,一个箱子在水平面上匀速向右运动,推力做功 \(12\,\mathrm{J}\),摩擦力做功 \(-12\,\mathrm{J}\),重力与支持力不做功。箱子的合功是零,因此动能不变;推力的功仍然是 \(12\,\mathrm{J}\)。匀速运动只要求合功为零,不要求每个力都不做功。
再确定初、末两个状态。题目问“从释放点到弹簧自然长度处”,初态就是释放瞬间,末态就是第一次到达自然长度处。不要把后来停止的位置带进这段过程。
选法时可以这样判断: 已知某个力和位移,先算这个力的功;已知合功并要求速度,用动能定理;已知高度、弹簧形变或摩擦路程,用能量方程连接两个状态;出现完成时间,再判断需要平均功率还是瞬时功率。
2. 恒力做功:投影到位移方向
对沿直线运动的物体,恒力的功为
\[W_F=F\Delta r\cos\theta,\]
其中 \(\theta\) 是力与位移之间的夹角。先确定位移方向,再寻找这个夹角;图中标出的角度未必就是 \(\theta\)。
例题:斜向下推箱子。 箱子沿水平面向右移动 \(5.0\,\mathrm{m}\)。大小为 \(8.0\,\mathrm{N}\) 的恒定推力斜向右下方,与水平向右方向成 \(60^\circ\)。求推力的功。
位移只有水平分量,因此只有推力的水平分量进入功的计算:
\[W_F=(8.0\cos60^\circ)(5.0)=20\,\mathrm{J}.\]
推力的竖直分量没有直接对这段水平位移做功。如果表面粗糙,它会增大支持力,进而改变动摩擦力;这要在计算摩擦功时另外考虑。
检查方向: 力的沿途分量与位移同向,功为正;反向,功为负;垂直,功为零。力很大,也可能完全不做功。
3. 力—位置图:只取题目指定区间的有符号面积
一维运动中,图像纵轴若为沿 \(x\) 方向的力分量 \(F_x\),则这个力在 \(x_i\) 到 \(x_f\) 之间的功是
\[W_F=\int_{x_i}^{x_f}F_x\,dx.\]
物体向 \(x\) 增大方向运动时,横轴上方面积为正,下方面积为负。如果反向运动,积分上下限也要反过来。图像给的是某个力,就只能直接求这个力的功;只有给出合力时,面积才直接等于动能变化。
例题:分段变化的合力。 物体向右运动,所受合力如下图。求从 \(x=0\) 到 \(x=5.0\,\mathrm{m}\) 的合功。
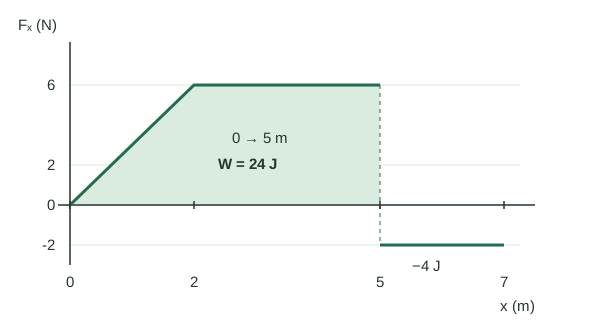
从 \(0\) 到 \(2.0\,\mathrm{m}\),合力由零线性增至 \(6.0\,\mathrm{N}\),面积为三角形;从 \(2.0\) 到 \(5.0\,\mathrm{m}\),合力保持 \(6.0\,\mathrm{N}\),面积为矩形。因此
\[W_{0\to5}=\frac12(2.0)(6.0)+(5.0-2.0)(6.0)=24\,\mathrm{J}.\]
虽然图画到了 \(7.0\,\mathrm{m}\),后面那块面积不属于这次计算。若题目改问 \(0\) 到 \(7.0\,\mathrm{m}\),才加上 \(5.0\) 到 \(7.0\,\mathrm{m}\) 的负功:
\[W_{0\to7}=24+(-2.0)(7.0-5.0)=20\,\mathrm{J}.\]
落笔前先标出两个端点。 面积的单位是 \(\mathrm{N}\cdot\mathrm{m}=\mathrm{J}\);力图本身不提供初速度。
4. 动能定理:合功改变的是动能
把作用在所研究物体上的所有力的功相加,才可以写
\[W_{\mathrm{net}}=K_f-K_i =\frac12mv_f^2-\frac12mv_i^2.\]
如果初速度不为零,先写 \(K_f=K_i+W_{\mathrm{net}}\)。例如,初动能为 \(8.0\,\mathrm{J}\),合功为 \(-3.0\,\mathrm{J}\),末动能就是 \(5.0\,\mathrm{J}\)。负功表示动能减少,并不表示动能为负。
例题:相同的速度增量,需要相同的功吗? 一个 \(2.0\,\mathrm{kg}\) 的物体,第一段从 \(2.0\,\mathrm{m/s}\) 加速到 \(4.0\,\mathrm{m/s}\);第二段从 \(4.0\,\mathrm{m/s}\) 加速到 \(6.0\,\mathrm{m/s}\)。求两段的合功之比。
\[W_1=\frac12(2.0)(4.0^2-2.0^2)=12\,\mathrm{J},\]
\[W_2=\frac12(2.0)(6.0^2-4.0^2)=20\,\mathrm{J}.\]
所以 \(W_1/W_2=3/5\)。两段速度都增加 \(2.0\,\mathrm{m/s}\),但动能取决于速度的平方。这里需要的是 \(v_f^2-v_i^2\),而不是 \((v_f-v_i)^2\)。
若只给合功,通常只能求出末速率,不能单独确定运动方向。若方程给出 \(K_f<0\),说明假定的末态不可到达,或者功、初态、模型条件有误;物体不能具有负动能。
5. 能量方程:先选系统,再把能量变化写全
重力势能属于物体与地球的相互作用,弹性势能属于弹簧的形变。用势能时,把相应相互作用纳入所选系统,并把每项变化写一次。
对本课中物体做平动、地球和弹簧固定端均视为静止的模型,把重力和弹簧力写成势能后,其余力对物体做的功满足
\[W_{\mathrm{other}}=\Delta K+\Delta U_g+\Delta U_s.\]
这里的 \(W_{\mathrm{other}}\) 表示尚未用势能记账的力所做的功。这是机械能变化的方程;如果把粗糙接触面也纳入系统,摩擦造成的机械能减少应记为内能增加。
因此,已经写了重力势能变化,就不要再把重力功作为另一笔能量输入;弹簧也是同样的道理。功—动能方法与势能方法都可以使用,关键是完整且不重复。
例题:先下滑,再受摩擦停止。 一个物体从静止沿光滑轨道下降 \(3.0\,\mathrm{m}\),随后进入粗糙水平面。轨道与水平面平滑衔接,水平面动摩擦因数为 \(0.25\)。取 \(g=10\,\mathrm{m/s^2}\),求停止距离。
起点与终点速度都为零,减少的重力势能全部转化为物体和接触面的内能。水平面上 \(N=mg\),摩擦力大小为 \(\mu_kmg\),于是
\[mgh=\mu_kmgd, \qquad d=\frac{h}{\mu_k}=12\,\mathrm{m}.\]
质量能约去,是因为本题的重力势能和摩擦耗散都正比于质量。若轨道也粗糙、水平段有额外推力或支持力不等于 \(mg\),需要重新列式。
再看一个弹簧过程。 一物块质量为 \(1.0\,\mathrm{kg}\),置于粗糙水平面上,与水平放置的理想弹簧相连,弹簧另一端固定。弹簧劲度系数为 \(100\,\mathrm{N/m}\),物块从拉伸 \(0.20\,\mathrm{m}\) 处静止释放。静、动摩擦因数分别为 \(0.20\) 和 \(0.10\),取 \(g=10\,\mathrm{m/s^2}\)。求它第一次到达弹簧自然长度处的动能。
先检查是否能启动。初始弹簧力为 \(kx_i=20\,\mathrm{N}\),最大静摩擦力只有 \(\mu_smg=2.0\,\mathrm{N}\),所以物块开始运动。到自然长度前,弹簧拉力始终朝向自然长度,物块沿同一方向运动,摩擦路程为 \(0.20\,\mathrm{m}\)。
\[K_f=\frac12kx_i^2-\mu_kmg(0.20) =2.0-0.20=1.8\,\mathrm{J}.\]
自然长度处弹簧势能为零,物块动能却不为零,它会继续运动。若过程跨过自然长度后再返回,摩擦耗散应按实际总路程计算;初、末坐标之差不能代替往返路程。
遇到摩擦,可以把 \(\mu_kNd\) 写成正的耗散量,也可以把 \(W_f=-\mu_kNd\) 写成负的摩擦功。两种账本都成立,但同一笔损失只能记录一次。这里假设动摩擦力大小恒定;若它沿路径变化,需要积分。
6. 功率:先辨认力或能量输出,再辨认时间
平均功率描述一段时间内的做功快慢:
\[P_{\mathrm{avg}}=\frac{W}{\Delta t}.\]
某个力的瞬时功率则取决于该力与其作用点的瞬时速度:
\[P_F=\vec F\cdot\vec v.\]
对本课的平动物体模型,合力功率为 \(P_{\mathrm{net}}=dK/dt\)。因此,匀速运动时合力功率为零,驱动力的功率仍然可以为正。
例题:两种功率问题。 机械装置以恒定的有用输出功率 \(2.0\,\mathrm{W}\),把 \(0.40\,\mathrm{kg}\) 的物体提高 \(3.0\,\mathrm{m}\)。初、末速度相同,忽略其他能量变化,取 \(g=10\,\mathrm{m/s^2}\)。有用输出的功为 \(mgh=12\,\mathrm{J}\),所需时间为
\[\Delta t=\frac{mgh}{P_{\mathrm{out}}}=6.0\,\mathrm{s}.\]
若给的是输入功率,必须先由效率求有用输出功率 \(P_{\mathrm{out}}=\eta P_{\mathrm{in}}\)。若初、末速度不同,还要计入动能变化。
另一个箱子以 \(3.0\,\mathrm{m/s}\) 向右匀速运动,水平推力和摩擦力大小均为 \(6.0\,\mathrm{N}\)。此刻
\[P_{\mathrm{push}}=18\,\mathrm{W}, \qquad P_f=-18\,\mathrm{W}, \qquad P_{\mathrm{net}}=0.\]
恒力不等于恒功率。 沿运动方向的力保持不变时,速度变化会使 \(P=Fv\) 变化。只有题目明确功率恒定,或给出这段过程的平均功率,才能直接用对应的 \(W=P\Delta t\)。
7. 自主练习:先选方程,再计算
练习 1:合力图与初动能。 一个 \(1.0\,\mathrm{kg}\) 的物体从 \(x=1.0\,\mathrm{m}\) 处以 \(2.0\,\mathrm{m/s}\) 向右运动。它在 \(1.0\) 到 \(3.0\,\mathrm{m}\) 区间所受合力为 \(+4.0\,\mathrm{N}\),在 \(3.0\) 到 \(4.0\,\mathrm{m}\) 区间所受合力为 \(-2.0\,\mathrm{N}\)。求到达 \(x=4.0\,\mathrm{m}\) 时的速率,并判断它能否到达那里。
展开练习 1 解析
合功为 \(W_{\mathrm{net}}=4.0(3.0-1.0)-2.0(4.0-3.0)=6.0\,\mathrm{J}\)。初动能为 \(2.0\,\mathrm{J}\),末动能为 \(8.0\,\mathrm{J}\),所以 \(v_f=\sqrt{2K_f/m}=4.0\,\mathrm{m/s}\)。
第一段动能从 \(2.0\,\mathrm{J}\) 增至 \(10\,\mathrm{J}\),第二段再降至 \(8.0\,\mathrm{J}\),途中没有降到零,所以物体能够一直向右到达末位置。只看末动能为正,在更复杂的力图中未必足以保证沿途都可到达。
练习 2:把损失写在正确的路段。 质量为 \(0.50\,\mathrm{kg}\) 的物块从静止沿光滑轨道下降 \(3.0\,\mathrm{m}\),之后进入动摩擦因数为 \(0.25\) 的水平面。衔接平滑,取 \(g=10\,\mathrm{m/s^2}\)。求停止距离;如果质量加倍,其余条件相同,停止距离怎样变化?
展开练习 2 解析
起、末动能均为零,光滑轨道上没有摩擦损失。\(mgh=\mu_kmgd\),所以 \(d=12\,\mathrm{m}\)。质量加倍时,初始重力势能与摩擦力都加倍,距离保持不变。
练习 3:输入功率还是输出功率? 电动机输入功率恒为 \(20\,\mathrm{W}\),提升过程的效率为 \(60\%\)。它将 \(1.2\,\mathrm{kg}\) 的物体提高 \(5.0\,\mathrm{m}\),初、末速度相同。有用输出全部用于提升物体,取 \(g=10\,\mathrm{m/s^2}\)。求所需时间。
展开练习 3 解析
有用输出功率 \(P_{\mathrm{out}}=0.60(20)=12\,\mathrm{W}\),有用输出的功为 \(mgh=60\,\mathrm{J}\),所以 \(\Delta t=60/12=5.0\,\mathrm{s}\)。直接用输入功率去除 \(mgh\),会遗漏无用的能量转移。
做 workbook 题时,先尝试写出一句起始判断,例如“图中给出合力,所以面积连接两个位置的动能”,或者“起、末速度都是零,所以重力势能的减少等于摩擦耗散”。再列方程,最后检查单位、符号和末态是否可达。
8. 选学:从能量方程继续判断运动
下面三个问题适合在核心方法熟练后阅读。它们分别处理势能图、弹簧运动的特殊位置,以及需要积分的功和功率。
势能图:高度给动能,斜率给力
一维保守力运动中,总机械能 \(E\) 保持不变,\(K=E-U(x)\)。因此 \(U(x)\le E\) 的位置才可能到达;力的方向由 \(F_x=-dU/dx\) 判断。
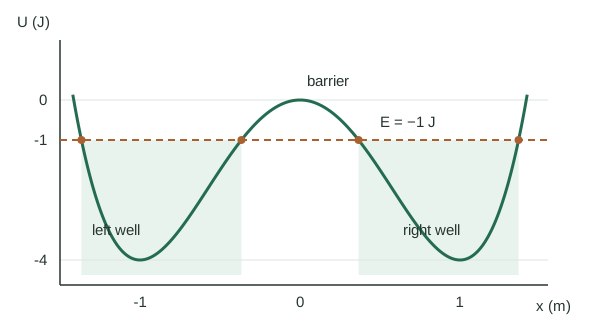
图中总能量为 \(-1.0\,\mathrm{J}\)。在左侧势阱最低点 \(x=-1.0\,\mathrm{m}\),势能为 \(-4.0\,\mathrm{J}\),动能是 \(3.0\,\mathrm{J}\);势能为负完全可以。中间 \(x=0\) 处势能为零,高于总能量,因而不能到达。即使右侧也有允许区间,从左侧出发的物体仍不能跨过中间的能垒。
曲线与能量线相交处满足 \(K=0\),图中是转折点。曲线最低点则满足 \(dU/dx=0\),是稳定平衡位置。物体经过平衡位置时可以有非零速度;转折点与平衡位置不是同一概念。
最大伸长:瞬时停止不等于受力平衡
一物块与理想弹簧相连,沿光滑斜面运动,弹簧上端固定,弹簧与斜面平行。物块从弹簧自然长度处静止释放,沿斜面向下的位移记为 \(s\),斜面倾角为 \(\theta\)。在第一次最大伸长处,物块再次瞬时静止,因此
\[mgs_{\max}\sin\theta=\frac12ks_{\max}^2, \qquad s_{\max}=\frac{2mg\sin\theta}{k}.\]
受力平衡的位置则满足 \(ks_{\mathrm{eq}}=mg\sin\theta\),所以 \(s_{\mathrm{eq}}=mg\sin\theta/k\)。例如 \(m=1.0\,\mathrm{kg}\)、\(k=100\,\mathrm{N/m}\)、\(\theta=30^\circ\)、\(g=10\,\mathrm{m/s^2}\),最大伸长为 \(0.10\,\mathrm{m}\),平衡伸长为 \(0.050\,\mathrm{m}\)。
这个两倍关系依赖“从自然长度静止释放、无摩擦”的初始条件。最大伸长处速度为零,但合力指向上坡,物块随即反向运动。
变功率与非线性弹性力:回到积分
若某个力的瞬时功率为 \(P(t)=A/(t+B)\),其中 \(A>0\)、\(B>0\),从 \(t=0\) 到 \(t=t_1\) 的功为
\[W=\int_0^{t_1}\frac{A}{t+B}\,dt =A\ln\frac{t_1+B}{B}.\]
\(A\) 的单位是能量,\(B\) 的单位是时间;对数中的比值无量纲。末时刻功率乘以整段时间,通常不能给出这段过程的功。
同样,若一个理想保守弹性元件在缓慢拉伸时,沿伸长方向所需的保持力为 \(F_{\mathrm{hold}}=ax^2\),其中 \(a>0\),从 \(x=0\) 拉至 \(x=b\),且没有动能变化或耗散,则它增加的势能为
\[\Delta U=\int_0^b ax^2\,dx=\frac{ab^3}{3}.\]
\(\tfrac12kx^2\) 对应线性的 Hooke 模型。题目给出不同的力—形变关系,就用实际关系积分。