Problem Solving Lesson 先处理固定轴动力学,再处理角动量与滚动。对应 Lesson 01:转动运动学与动力学、Lesson 02:转动能量与角动量 和 Lesson 03:滚动。可分段阅读;每次先明确轴、系统与约束,避免仅把平动公式换成角字母。另出的近地数值题取 \(g=10\,\mathrm{m/s^2}\)。
1. 角运动函数先求导,再检查单位
\[\omega=\frac{d\theta}{dt},\qquad \alpha=\frac{d\omega}{dt}.\]
角度用弧度,每秒两圈对应 \(4\pi\,\mathrm{rad/s}\)。角位置的常量项不影响角速度;\(\alpha=0\) 表示角速度瞬时不再增减,不表示轮已停转。
例题:非恒定角加速度。 \(\theta(t)=at^2+bt^3\),\(a=1\,\mathrm{rad/s^2}\)、\(b=1\,\mathrm{rad/s^3}\)。
\[\omega=2at+3bt^2,\qquad \alpha=2a+6bt.\]
\(t=1\,\mathrm s\) 时 \(\omega=5\,\mathrm{rad/s}\)、\(\alpha=8\,\mathrm{rad/s^2}\)。角加速度随时间变化,不能用恒角加速度公式连接任意时段。若给 \(\alpha(t)\),积分求 \(\omega\) 时必须保留初始角速度。
2. 力矩的轴、力臂和转向写在一起
关于选定轴,\(\tau_z=\pm Fd_\perp\),\(d_\perp\) 是轴到力的作用线的垂直距离。也可写 \(\pm rF\sin\phi\),但只投影一次。作用线穿轴时力矩为零,即使力本身非零。
例题:水平梁与斜绳。 均匀梁长 \(2\,\mathrm m\)、重 \(80\,\mathrm N\),左端铰接,右端绳向左上、与水平成 \(30^\circ\),梁静止。
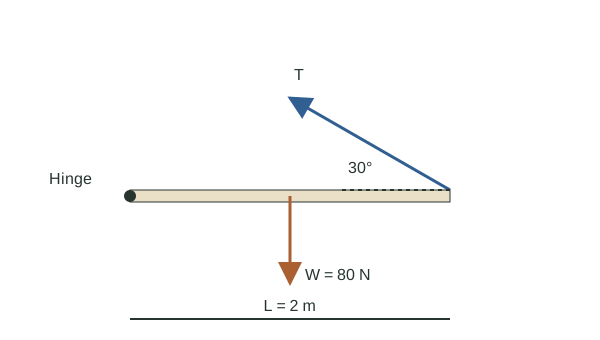
选左端为轴、逆时针为正。铰链力关于此轴力臂为零:
\[T(2)\sin30^\circ-80(1)=0, \qquad T=80\,\mathrm N.\]
力矩平衡没有求出铰链力,还需平动力平衡:\(H_x=T\cos30^\circ=40\sqrt3\,\mathrm N\),向右;\(H_y=80-T\sin30^\circ=40\,\mathrm N\),向上。
均匀性才给梁重心在中点。静止刚体需要 \(\sum\vec F=0\) 和 \(\sum\tau=0\) 同时成立;不能由“铰链无力矩”推出“铰链没有力”。
3. 惯量的距离必须相对所用轴
点质量 \(I=\sum m_ir_{\perp,i}^2\),连续分布 \(I=\int r_\perp^2dm\)。距离平方使较远的质量贡献更大;题目给出对应轴的 \(I\) 时,无需再乘半径平方。
平行轴定理使用平行的质心轴作为基准:
\[I=I_{\mathrm{cm}}+Md^2.\]
例题:中轴换到端轴。 均匀细杆质量 \(2\,\mathrm{kg}\)、长 \(3\,\mathrm m\),中轴与端轴均垂直杆。
\[I_{\mathrm{cm}}=\frac{ML^2}{12}=1.5\,\mathrm{kg\,m^2}, \qquad I_{\mathrm{end}}=1.5+2(1.5)^2=6\,\mathrm{kg\,m^2}.\]
若另一轴在杆中心与端点的中间,两轴间距为 \(L/4\),不是 \(L/2\)。不能任取两条偏心轴直接写 \(I_2=I_1+Md^2\)。
4. 有惯量滑轮用张力差驱动转动
例题:两物块带动圆盘。 固定轴滑轮为均匀圆盘,质量 \(2\,\mathrm{kg}\)、半径 \(0.20\,\mathrm m\),\(I=MR^2/2\)。左侧挂 \(1\,\mathrm{kg}\),右侧挂 \(3\,\mathrm{kg}\)。轻绳绷紧、不可伸长且不滑,轴摩擦可忽略。
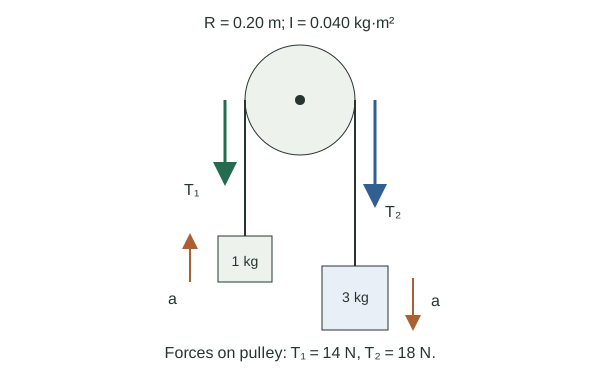
两块各取加速方向为正,滑轮取顺时针正:
\[T_1-m_1g=m_1a,\qquad m_2g-T_2=m_2a, \qquad (T_2-T_1)R=I\alpha,\qquad a=R\alpha.\]
绳约束给加速度大小相同,不给张力相同。消去张力得到
\[a=\frac{(m_2-m_1)g}{m_1+m_2+I/R^2}.\]
本题 \(I=0.040\,\mathrm{kg\,m^2}\)、\(I/R^2=1\,\mathrm{kg}\),所以 \(a=4\,\mathrm{m/s^2}\)、\(\alpha=20\,\mathrm{rad/s^2}\),\(T_1=14\,\mathrm N\)、\(T_2=18\,\mathrm N\)。
验算 \((18-14)(0.20)=0.040(20)\)。若把两张力设相同,会让滑轮合力矩为零,无法产生这里的角加速度。\(I\to0\) 时回到理想无惯量滑轮,是一个可用的模型极限检查。
5. 转动功看角位移,角冲量看时间
固定轴合力矩满足
\[W_{\mathrm{net}}=\int\tau_z\,d\theta=\Delta K, \qquad K=\frac12I\omega^2, \qquad P=\tau_z\omega.\]
若横轴是时间,\(\int\tau_zdt\) 则是角冲量,改变 \(L_z\)。图形外观相似,横轴不同就对应不同物理量。
例题:制动到停止。 固定轴轮 \(I=0.20\,\mathrm{kg\,m^2}\),初角速度 \(+10\,\mathrm{rad/s}\),唯一合力矩恒为 \(-2\,\mathrm{N\,m}\),直到停转。
初动能为 \(10\,\mathrm J\),合力矩做功 \(W=0-10=-10\,\mathrm J\)。制动期间角位移仍沿正方向,\(\Delta\theta=W/\tau=5\,\mathrm{rad}\);初始瞬时功率为 \(-20\,\mathrm W\)。功率随角速度减小,不能用初始功率乘全程时间求功。
若问能量减少的大小,答正的 \(10\,\mathrm J\);若问制动力矩做功,答负的 \(10\,\mathrm J\)。题目问指定力矩时,也先检查其他力矩是否做功。
6. 角动量守恒先指定系统和轴
粒子关于原点 \(\vec L=\vec r\times\vec p\);平面运动 \(L_z=xp_y-yp_x\)。固定轴刚体可用 \(L_z=I\omega\)。系统角动量改变取决于关于同一轴的外角冲量:
\[\Delta L_z=\int\tau_{\mathrm{ext},z}\,dt.\]
例题:直线运动的角动量。 \(0.50\,\mathrm{kg}\) 粒子以 \(4\,\mathrm{m/s}\) 沿 \(y=3\,\mathrm m\) 的直线向 \(+x\) 运动。关于原点,\(L_z=-3(0.50)(4)=-6\,\mathrm{kg\,m^2/s}\),与 \(x\) 无关。经过 \(x=0\) 时也不为零;垂直力臂仍为三米。
不需要沿圆运动才有角动量。摆球的张力对支点力矩为零,却不能据此说支点角动量守恒,因为重力通常有力矩。某一瞬间外力矩为零,也不足以证明一整段过程守恒。
7. 捕获时计入初角动量和末惯量
例题:孩子沿切线登上转台。 转台绕固定竖直中心轴,\(I=2\,\mathrm{kg\,m^2}\)、\(R=2\,\mathrm m\),初角速度 \(1\,\mathrm{rad/s}\)。\(0.50\,\mathrm{kg}\) 孩子以 \(4\,\mathrm{m/s}\) 沿边缘切线、同转向进入,并留在边缘。关于中心轴外角冲量可忽略。
系统取转台加孩子,转台方向为正:
\[I\omega_i+mvR=(I+mR^2)\omega_f, \qquad \omega_f=\frac{2+4}{2+2}=1.5\,\mathrm{rad/s}.\]
初动能 \(K_i=1+4=5\,\mathrm J\);末动能 \(K_f=\tfrac12(4)(1.5)^2=4.5\,\mathrm J\),减少 \(0.5\,\mathrm J\)。转台加快,仍可伴随系统动能减少。不能用“有人上去一定减速”代替总初角动量的计算。
反向进入时,初孩子角动量取负,分母仍含全部末惯量。固定支点冲量可改变系统线动量,却不必提供关于中心轴的外角冲量;守恒条件依赖所选轴。
空中收身则是另一模型:外力矩可忽略,\(L\) 恒定,\(I\) 变小使 \(\omega=L/I\) 增大;\(K=L^2/(2I)\) 也可增大,由人体内部做功提供。守角动量不自动守动能。
8. 纯滚动先检查接触点相对地面的速度
在固定面上无相对滑动时,向右纯滚动的轮满足 \(v_{\mathrm{cm}}=R\omega\),这里 \(\omega\) 取顺时针角速率大小。任意点的地面系速度是中心平动与绕中心转动的矢量和。
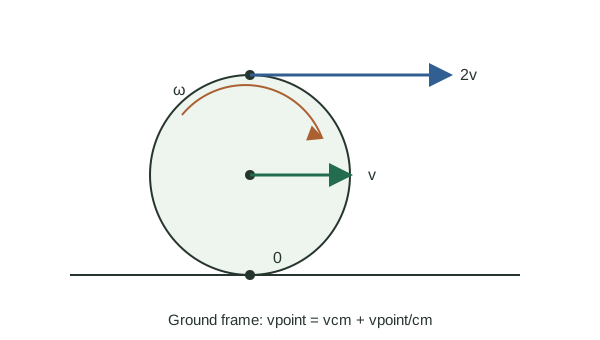
例题:轮上的不同点。 半径 \(0.20\,\mathrm m\),中心向右 \(3\,\mathrm{m/s}\),纯滚动。角速率为 \(15\,\mathrm{rad/s}\),顶点向右六,底点瞬时为零。底点的瞬时速度为零,不保证加速度也为零。
总动能为
\[K=\frac12mv_{\mathrm{cm}}^2+\frac12I_{\mathrm{cm}}\omega^2.\]
若 \(I_{\mathrm{cm}}=\kappa mR^2\),则 \(K_{\mathrm{rot}}/K_{\mathrm{tr}}=\kappa\)。薄环的 \(\kappa=1\) 才给两项相等;实心圆盘的 \(\kappa=1/2\) 给转动动能是平动的一半。
9. 下坡时区分纯滚动与光滑滑行
例题:两相同圆盘从同一高度释放。 质量各 \(1\,\mathrm{kg}\)、\(I_{\mathrm{cm}}=mR^2/2\),从静止下降 \(0.75\,\mathrm m\)。甲在固定面上理想纯滚动;乙在完全光滑的直斜面上滑下,最初无自转。忽略空气、形变和其他耗散。
甲用 \(v=R\omega\) 和能量:
\[mgh=\frac12mv^2+\frac14mv^2, \qquad v=\sqrt{10}\,\mathrm{m/s}.\]
甲平动动能为五焦耳、转动为 \(2.5\,\mathrm J\)。固定刚性面的理想纯滚动,静摩擦可分配平动与转动能量,总功却为零,因为接触点瞬时静止。
乙没有关于中心的力矩,\(\omega=0\) 始终不变;全部势能转成平动动能,\(v=\sqrt{15}\,\mathrm{m/s}\)。完全光滑并不提供保持纯滚动所需的力矩。
若轮进入光滑直斜面时已有自转,只讨论进入后的运动且忽略接缝效应,则已有 \(\omega\) 保持常量,中心却因重力加快,通常不再满足 \(v=R\omega\)。运动面改变后要重查约束。
10. 自主练习先标轴和约束
练习 1:力矩与支点。 均匀水平梁重 \(60\,\mathrm N\),左端铰接,右端绳向左上、与水平成 \(30^\circ\)。梁静止。求张力与支点竖直分力。
展开练习 1 解析
左端取轴,\(TL\sin30^\circ=60L/2\),得到 \(T=60\,\mathrm N\)。竖直平衡给 \(H_y=60-60\sin30^\circ=30\,\mathrm N\) 向上。力矩平衡与力平衡各自提供一个条件。
练习 2:固定轴加速。 轮 \(I=0.50\,\mathrm{kg\,m^2}\),初角速度 \(2\,\mathrm{rad/s}\),恒定合力矩 \(+1.50\,\mathrm{N\,m}\) 持续两秒。求末角速度、角位移与合力矩做功。
展开练习 2 解析
\(\alpha=\tau/I=3\,\mathrm{rad/s^2}\),\(\omega_f=8\,\mathrm{rad/s}\),\(\Delta\theta=2(2)+3(2^2)/2=10\,\mathrm{rad}\)。
\(W=\tau\Delta\theta=15\,\mathrm J\);验算 \(I(\omega_f^2-\omega_i^2)/2=15\,\mathrm J\)。
练习 3:落到转台。 固定竖直轴转台 \(I=3\,\mathrm{kg\,m^2}\)、初角速度二。\(1\,\mathrm{kg}\) 小块竖直落在离轴一米处并粘住,初始无水平速度;关于此轴外角冲量可忽略。求末角速度和水平转动动能减少量。
展开练习 3 解析
初 \(L_z=3(2)=6\,\mathrm{kg\,m^2/s}\),末 \(I_f=3+1(1^2)=4\,\mathrm{kg\,m^2}\),末角速度 \(1.5\,\mathrm{rad/s}\)。
水平转动动能从六降到 \(4.5\,\mathrm J\),减少 \(1.5\,\mathrm J\)。题目只比较水平转动动能,小块下落的竖直动能另属一个能量分量。
练习 4:模型改变。 半径 \(0.50\,\mathrm m\) 的球在固定无摩擦直斜面上,初中心速度沿坡向下 \(2\,\mathrm{m/s}\),此刻恰满足 \(v=R\omega\)。随后下降一米,忽略其他耗散。求末中心速率与角速率,判断能否继续使用纯滚动约束。
展开练习 4 解析
重力及支持力通过中心,不提供中心力矩,已有 \(\omega=2/0.50=4\,\mathrm{rad/s}\) 保持。中心平动 \(v_f=\sqrt{2^2+2(10)(1)}=\sqrt{24}\,\mathrm{m/s}\)。
\(R\omega\) 仍为二,而末中心速率更大,发生滑动。不能因初态恰满足约束,就保证以后继续满足。
练习 5:同角动量下改变惯量。 一转动系统关于质心的外角冲量可忽略,内部动作使 \(I\) 变为原来一半。比较角速度与转动动能,说明能量来源。
展开练习 5 解析
\(\omega=L/I\) 变为二倍,\(K=L^2/(2I)\) 也为二倍。内部机构或人体可以做功;角动量守恒不要求转动动能保持原值。
做 workbook 时,第一行注明系统、轴、转向和接触条件。随后判断是在用动力学、功、角冲量还是守恒;全过程中条件改变,就重新列式。
11. 选学连续惯量、滑动摩擦与图像
连续惯量与质心使用不同距离权重
细杆沿 \(0\le x\le L\),线密度 \(\lambda=ax\),\(a>0\)。关于 \(x=0\) 处垂直杆的端轴,\(dm=ax\,dx\),所以
\[M=\frac{aL^2}{2},\qquad I_0=\int_0^L x^2dm=\frac{aL^4}{4}=\frac12ML^2, \qquad x_{\mathrm{cm}}=\frac{2L}{3}.\]
质心多乘一次距离,惯量多乘距离平方。若 \(L=2\,\mathrm m\)、\(a=1\,\mathrm{kg/m^2}\),则 \(M=2\,\mathrm{kg}\)、\(I_0=4\,\mathrm{kg\,m^2}\)、\(x_{\mathrm{cm}}=4/3\,\mathrm m\)。平行轴核对 \(I_{\mathrm{cm}}=4-2(4/3)^2=4/9\,\mathrm{kg\,m^2}\),为正。
摩擦针对接触点的相对滑动
轮向右,中心速率 \(v=2\,\mathrm{m/s}\)、顺时针 \(\omega=20\,\mathrm{rad/s}\)、\(R=0.20\,\mathrm m\)。底部接触点相对固定地面的速度 \(v-\omega R=-2\,\mathrm{m/s}\),向左滑;动摩擦因此向右,使中心加快、顺时针角速率减小。
若摩擦大小为 \(f\),其平动功率 \(fv=2f\)、转动功率 \((-fR)\omega=-4f\),总机械功率为 \(-2f<0\)。中心动能增大,仍可伴随总机械动能减少。摩擦不一定反中心运动方向;它反接触处的相对滑动。
达到无滑动后,应切换到静摩擦约束,不能继续使用同一个动摩擦模型。移动表面、滚动阻力或可变形接触也需另行分析总功。
同一力矩图样看横轴再积分
实验甲 \(\tau_z(t)=(2\,\mathrm{N\,m/s})t\),零到三秒,角冲量为 \(\int_0^3 2t\,dt=9\,\mathrm{N\,m\,s}\)。实验乙 \(\tau_z(\theta)=(2\,\mathrm{N\,m/rad})\theta\),角度从一到三弧度,功为 \(\int_1^3 2\theta\,d\theta=8\,\mathrm J\)。
二者的横轴、单位和积分区间各不相同。平均功率仍为 \(W/\Delta t\),瞬时功率是 \(\tau\omega\);不能只见力矩就自动决定“守能量”或“守角动量”。